



Tuotteen sävy ja todellinen väri voivat poiketa kuvassa esitetystä, koska kuvat ovat havainnollistavia. Tuotekuvaus on yleinen eikä välttämättä sisällä kaikkia tuotteen ominaisuuksia.
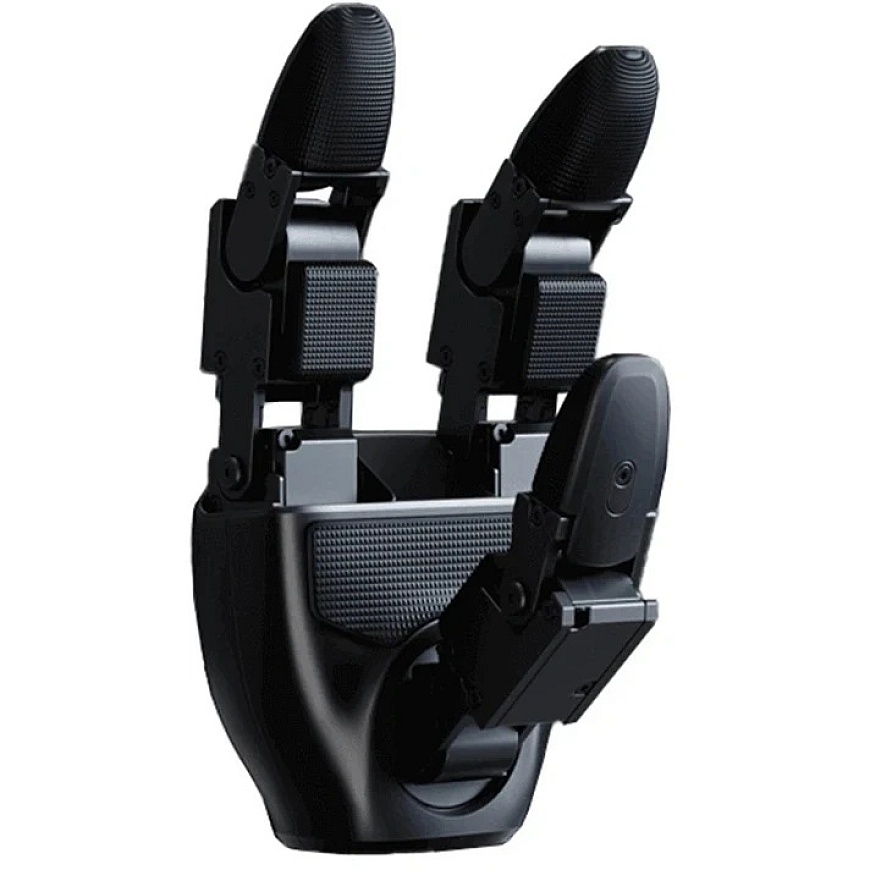
Robotti Käsivarsi - UNITREE G1 Dex3-1 L+R Ilman Kosketustunnistimia
5066977 DX31-214N
5905156112056
This product is no longer in stock
All about the product
UNITREE G1 Dex3-1 robottikäsivarret (vasen + oikea) ilman kosketussensoreita
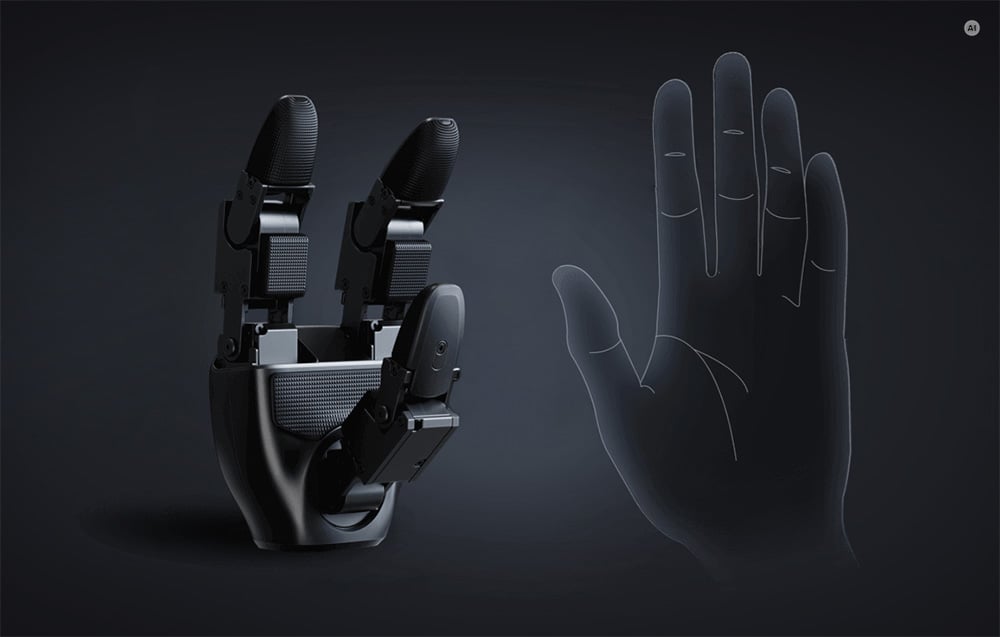
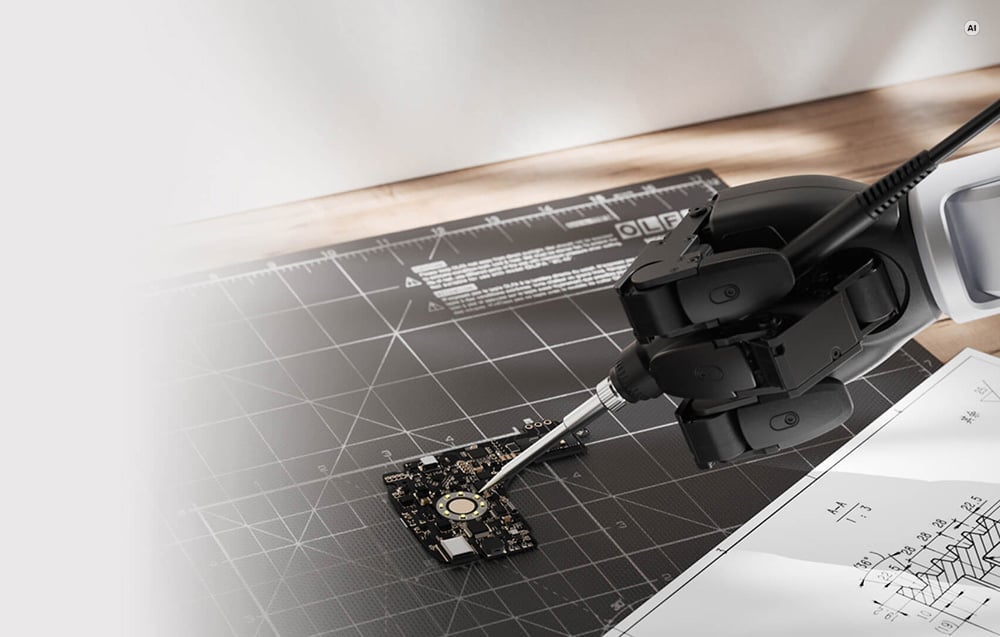
UNITREE G1 Dex3-1 -paketissa on vasen ja oikea kolmen sormen robottikäsivarsi, joka on suunniteltu työskentelemään UNITREE G1 humanoidirobotin kanssa. Jokaisella kädellä on 7 vapausastetta, ja se käyttää 7 miniatuuri harjattomaa solmua voiman hallintaan. Hybridinen voiman ja sijainnin hallinta mahdollistaa liikkeiden tarkan ohjauksen, ja sormen kärjen paikannuksen toistettavuus on ±2 mm. Yhteys 1 000 Hz taajuudella, USB 2.0 -liitännällä ja laaja palauteinformaatio mahdollistavat monimutkaisten manipulointitehtävien suorittamisen ja tarkka hallinnan mekanismin toimintaa.
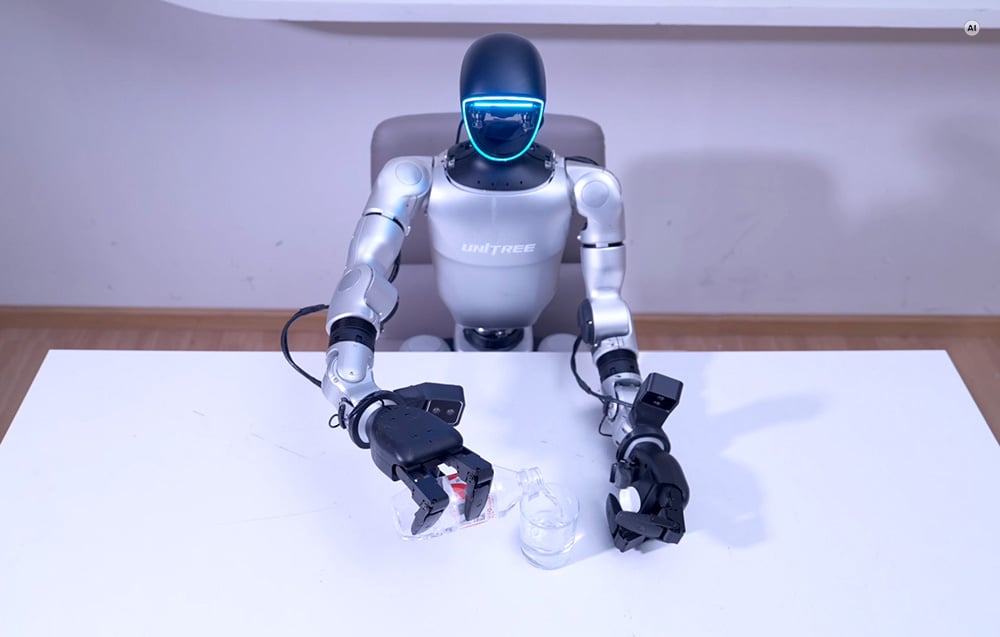
7 vapautta tarkkaan liikkumiseen
Jokaisessa Dex3-1 kädessä on kolme liikkuvaa sormea - peukalolla on 3 vapausastetta, etusormella - 2, ja keskisormella - vielä 2. Jokaisen solmun liikelaajuus mahdollistaa monimutkaiset tartuntakokoonpanot - peukalon liikelaajuus vaihtelee -60°:stä 60°:een, -35°:stä 60°:een ja 0°:sta 100°:iin, kun taas etusormen ja keskisormen solmut toimivat vastaavasti 0°:sta 90°:een ja 0°:sta 100°:een. Tällainen rakenne mahdollistaa sormien asettelun useissa tasoissa ja niiden muokkaamisen tiettyyn tehtävään. Sormen kärjen paikannuksen toistettavuus ±2 mm auttaa myös suorittamaan tehtäviä, jotka vaativat toistuvaa liikettä.
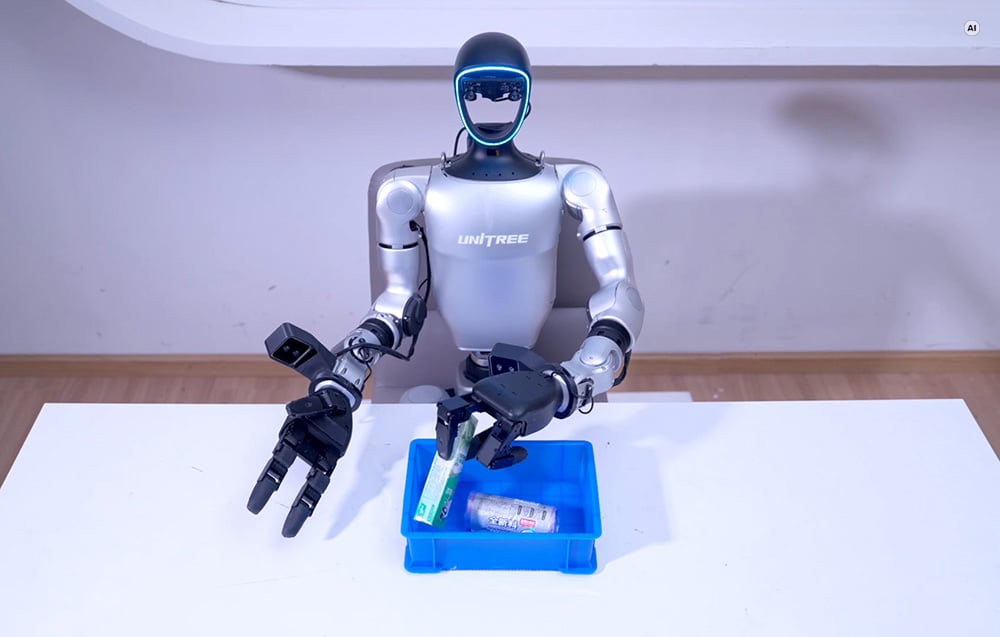
Hybridinen voiman hallinta ja kehittyneet solmut
UNITREE Dex3-1 käyttää hybridista voiman ja sijainnin hallintaa, eli hallinta ei rajoitu ainoastaan sormen tarkan sijainnin määrittämiseen. Kunkin käden rakenne sisältää 6 miniatuuri suoraan käyttöönottavaa harjattoman voiman hallinnan solmua ja 1 hammaspyörämakani. Käytetään F-1515-108 ja F-1515-214 malleja, ja järjestelmä mahdollistaa sellaisten parametrien hallinnan kuin vääntömomentti, kulma, kulmanopeus, jäykkyys ja vaimennus. F-1515-108:n optimaalinen maksimivääntömomentti on 0,76 Nm, ja todellinen vääntömomentti on 0,49 Nm myötäpäivään ja 1,37 Nm vastapäivään. F-1515-214:n arvot ovat 1,498 Nm ihanteelliselle vääntömomentille ja vastaavasti 0,86 Nm ja 3,1 Nm todelliselle vääntömomentille.
Yksityiskohtainen toiminta palaute
Järjestelmä tarjoaa laajan informaatiovalikoiman nykyisestä mekanismin tilasta. Anturidata sisältää solmun tilan, sijainnin, nopeuden, vääntömomentin ja lämpötilan, sekä jännitteen, virran ja IMU-tiedot. Ohjaustieto sisältää myös solmun jäykkyys- ja vaimennuskertoimet. Tämä mahdollistaa käden käyttäytymisen tarkka tarkkailu tehtävän aikana ja useiden parametrien samanaikaisen käytön liikkeen suunnittelun ja ohjauksen aikana.
1000 Hz yhteys ja USB 2.0
Käsivarren yhteysliitäntä käyttää USB 2.0:aa, ja yhteys taajuus on 1000 Hz. Kaikkien tietopaketin lähetysosuus on 1 234 tavua, ja vastaanottopuoli on 1 270 tavua. Solmujen hallintataajuus on myös 1 000 Hz, ja solmujen yhteydelle käytetään High Speed Unibus -järjestelmää. Nämä parametrit tarjoavat pääsyn suureen tietomäärään käden tilasta ja mahdollistavat hallintaparametrien usein päivityksen monimutkaisissa liikeseqvensseissä.
Rakenne, joka on sovitettu UNITREE G1 robotille
Yksi käsi painaa 710 g, ja sen mitat avattuna ovat 175 × 88 × 77 mm. Dex3-1 voi toimia yhdessä UNITREE G1 humanoidirobotin kanssa ja mahdollistaa monimutkaisten manipulointitehtävien suorittamisen. Kompakti mekanismin koko yhdistyy edistyneeseen liikkeen hallintajärjestelmään sekä palautteeseen, mikä antaa pääsyn laajaan tietovalikoimaan käden toiminnasta.
Yleiset tiedot
| Valmistaja | UNITREE |
|---|---|
| Malli | DX31-214N |
| Yhteensopivuus | UNITREE G1 |
Käsivarren tekniset tiedot
| Paino | 710 g |
|---|---|
| Mitat | 175 × 88 × 77 mm (rikottuna) |
| Liikkuvuusasteet | Peukalo ×3 Etusormi ×2 Iso sormi ×2 |
| Voimansiirtomekanismi | 6 suoraa voimanlähde moottoria 1 vaihteiston moottori |
| Nivelten liikkuvuusalue | Peukalon nivel 0: -60° - 60° Peukalon nivel 1: -35° - 60° Peukalon nivel 2: 0° - 100° Etusormen nivel 0: 0° - 90° Etusormen nivel 1: 0° - 100° Isosormen nivel 0: 0° - 90° Isosormen nivel 1: 0° - 100° |
| Sormen sijaintien toistettavuus | ±2 mm |
| Käyttöjännite | 12–58 V |
| Lepotila virta | 0,2 A 58 V:ssa |
| Maksimi virta | 10 A |
| Viestintäliittymä | USB 2.0 |
| Käyttölämpötila-alue | -20 °C - 60 °C |
| Kuormitusolosuhteet (kämmen alaspäin, huoneenlämpö, tarttuminen 5 cm halkaisijan kovaan pyöreään esineeseen) | Maksimipaino: 500 g Maksimiteho: 400 W 3 s |
| Kuormitusolosuhteet (kämmen vasemmalle päin, huoneenlämpö, tarttuminen 5 cm halkaisijan kovaan pyöreään esineeseen) | Maksimipaino: 500 g Maksimiteho: 400 W 3 s |
Ohjelmistotoiminnot
| Viestintätaajuus | 1000 Hz |
|---|---|
| Tiedonsiirtobittiä kokonaispaketissa | Lähetin: 1234 bittiä Vastaanotin: 1270 bittiä |
| Mittauspalautetiedot | Niveltila Nivelasema Nivelnopeus Nivelsuojusmomentti Nivelten lämpötila Jännite ja virta IMU tiedot |
| Ohjauspalautetiedot | Niveltila Nivelasema Nivelnopeus Nivelsuojusmomentti Nivelten jäykkyyskerroin Nivelten vaimennuskerroin |
Miniatyyri harjaton voimanhallintanivelparametrit
| Malli | F-1515-108 miniatyyri harjaton voimanhallintanivel F-1515-214 miniatyyri harjaton voimanhallintanivel |
|---|---|
| Paino | 45 g |
| Mitat | 34,8 × 23,1 × 23,3 mm |
| Voimansiirtosuhde | F-1515-108: 1:108 F-1515-214: 1:214 |
| Maksimi vääntömomentti (teoreettinen arvo) | F-1515-108: 0,76 Nm F-1515-214: 1,498 Nm |
| Maksimi vääntömomentti (todellinen arvo, vääntömomentti pyörimissuuntaan) | F-1515-108: 0,49 Nm F-1515-214: 0,86 Nm |
| Maksimi vääntömomentti (todellinen arvo, vääntömomentti vastakkaiseen suuntaan) | F-1515-108: 1,37 Nm F-1515-214: 3,1 Nm |
| Maksimi pyörimisnopeus | F-1515-108: 23 rad/s F-1515-214: 11 rad/s |
| Maksimi linjavirta | 4,76 A |
| Ohjausviestintätaajuus | 1000 Hz |
| Viestintätapa | High Speed Unibus |
| Enkooderi | Absoluuttinen rotoriaseman enkooderi |
| Käyttölämpötila-alue | -20 °C - 60 °C |
| IP-suojaluokka | / |
| Käyttöjännite | 12–24 V |
| Moottorin palautetiedot | Vääntömomentti Kulma Kulmanopeus Lämpötila |
| Moottorin ohjauskomennot | Vääntömomentti Kulma Kulmanopeus Jäykkyys Vaimennus |