



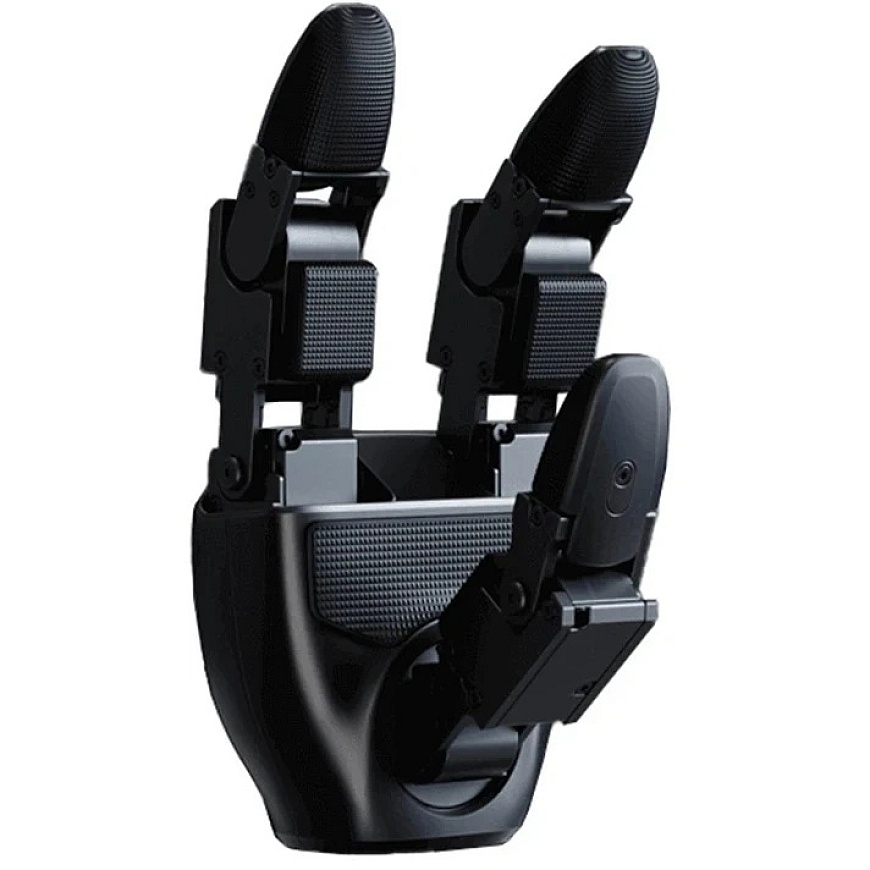
Toote toon ja tegelik värvus võivad erineda pildil kujutatust, kuna pildid on illustratiivse iseloomuga. Samuti on toote kirjeldus üldine ega pruugi sisaldada kõiki toote omadusi.
Robotkäsi - UNITREE G1 Dex3-1 L+R Ilma Puutetundlikest Anduritest
5066977 DX31-214N
5905156112056
Toodet pole enam laos
Kõik toote kohta
UNITREE G1 Dex3-1 robotkäed (vasak + parem) ilma puutetundlikke anduriteta
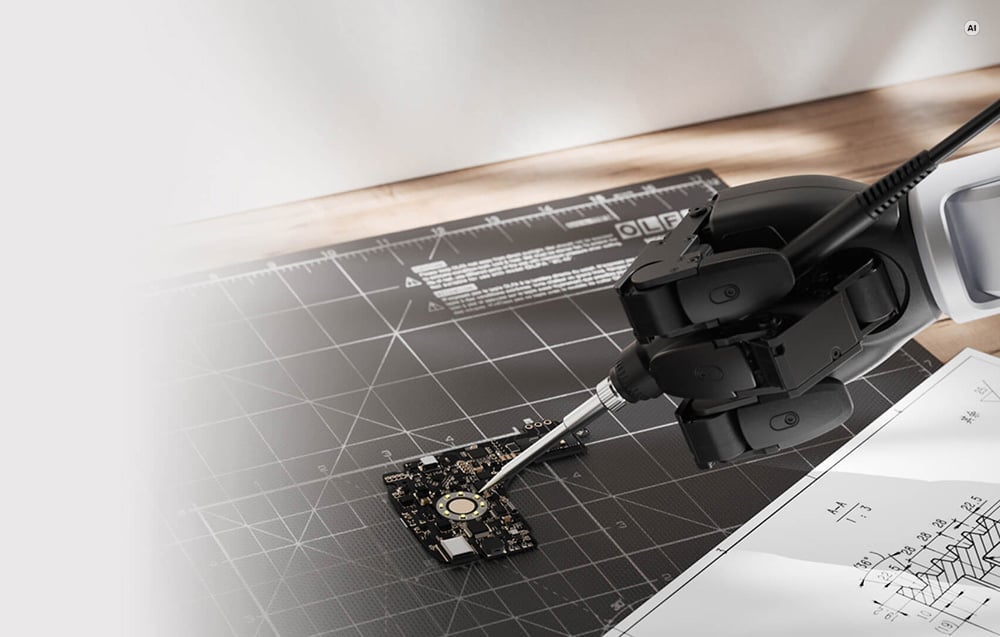
UNITREE G1 Dex3-1 komplekt sisaldab vasakut ja paremat kolme sõrmega robotkäe, mis on loodud töötama UNITREE G1 humanoidrobotiga. Igal käel on 7 vabadusastet ja see kasutab 7 miniatuurseid harjadeta mootorimooduleid jõu juhtimiseks. Hübriidne jõu ja positsioneerimise juhtimine võimaldab täpselt juhtida liikumisi, samas kui sõrmeotsa positsioneerimise korduvus on ±2 mm. Ühendus 1000 Hz sagedusel, USB 2.0 liides ja lai tagasiside spekter võimaldavad keerulisi manipuleerimisi ja täpset mehhanismi juhtimist.
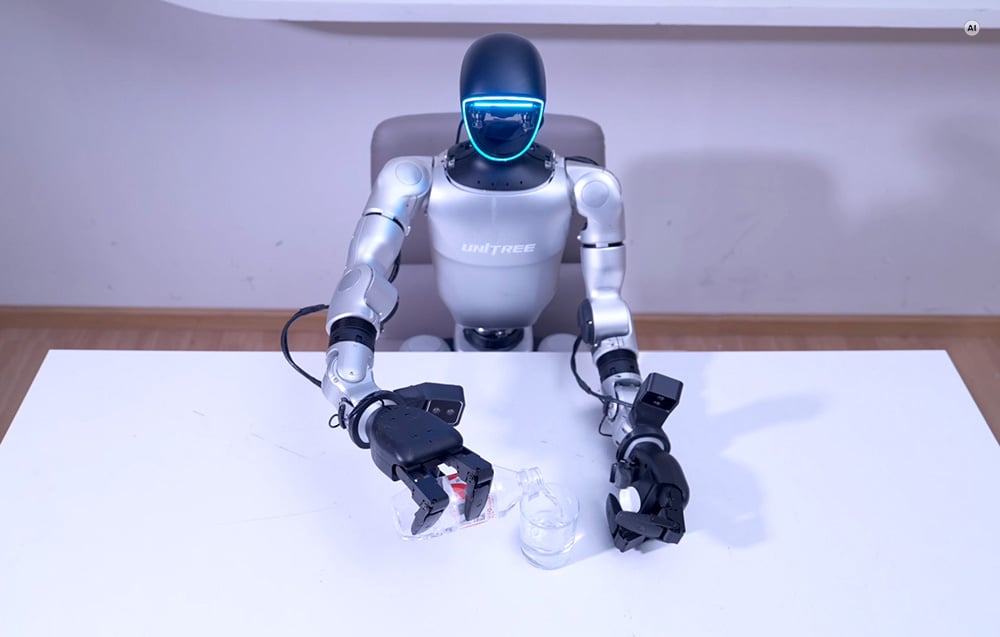
7 vabadusastet täpseks liikumiseks
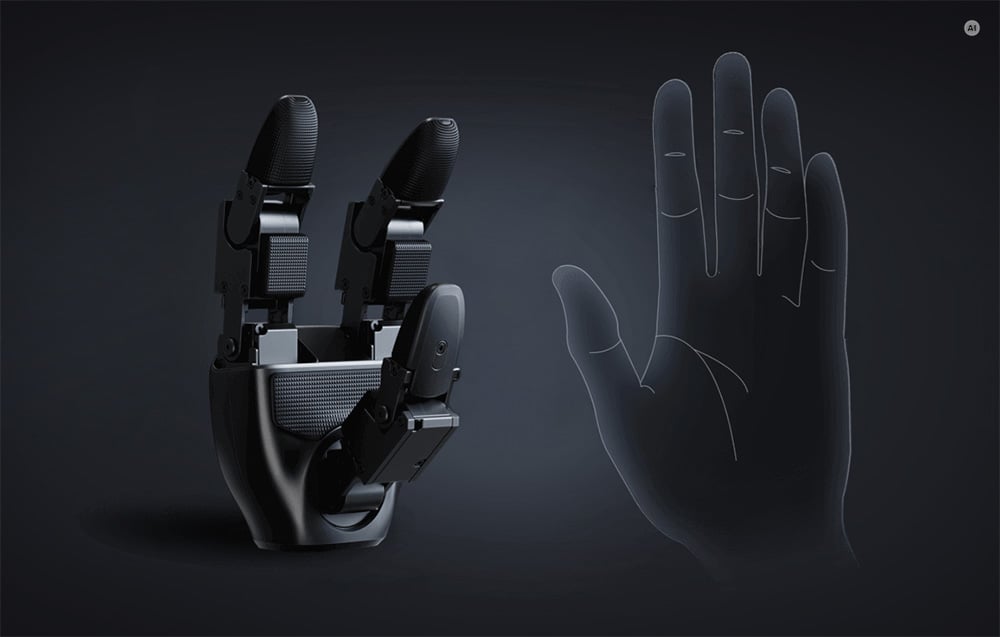
Igal Dex3-1 käel on kolm liikuvat sõrme – pöidlas on 3 vabadusastet, nimetissõrmes – 2, ja suure sõrme puhul veel 2. Iga mooduli liikumisulatus võimaldab keerulisi haaramiskonfiguratsioone – pöidla puhul ulatub see -60° kuni 60°, -35° kuni 60° ja 0° kuni 100°, samas kui nimetissõrme ja suure sõrme moodulid töötavad vastavalt 0° kuni 90° ja 0° kuni 100° ulatustes. Selline konstruktsioon võimaldab sõrmi paigutada mitmes tasapinnas ja kohandada nende asendit konkreetse ülesande jaoks. Sõrmeotsa positsioneerimise korduvus ±2 mm toetab täiendavalt ülesannete täitmist, mis nõuavad järjepidevat liikumise kordamist.
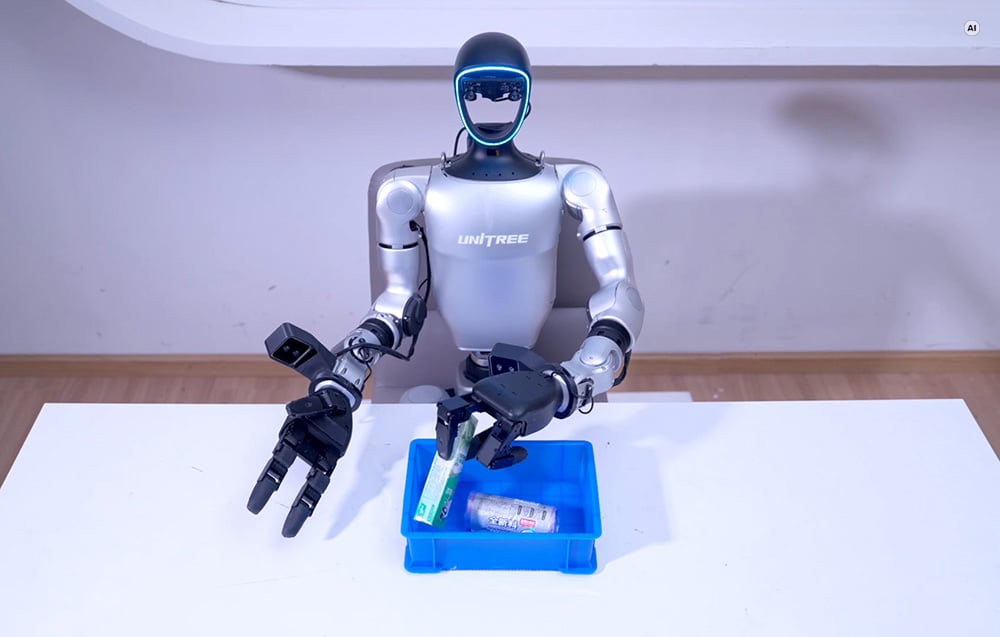
Hübriidne jõu juhtimine ja täiustatud moodulid
UNITREE Dex3-1 kasutab hübriidset jõu ja positsioneerimise juhtimist, see tähendab, et juhtimine ei piirdu ainult konkreetse sõrme positsiooni määramisega. Iga käe konstruktsiooni kuulub 6 miniatuurset otseajami harjadeta jõu juhtimise moodulit ja 1 rumpovaga reduktormoodul. Kasutatavad mudelid on F-1515-108 ja F-1515-214, süsteem võimaldab juhtida selliseid parameetreid nagu pöördemoment, nurk, nurgakiirus, jäikus ja summutus. F-1515-108 ideaalne maksimaalne pöördemoment on 0,76 Nm, samas kui tegelik pöördemoment saavutab 0,49 Nm pöörlemissuunas ja 1,37 Nm vastassuunas. F-1515-214 puhul on need väärtused 1,498 Nm ideaalse pöördemomendi jaoks ja vastavalt 0,86 Nm ning 3,1 Nm tegeliku pöördemomendi jaoks.
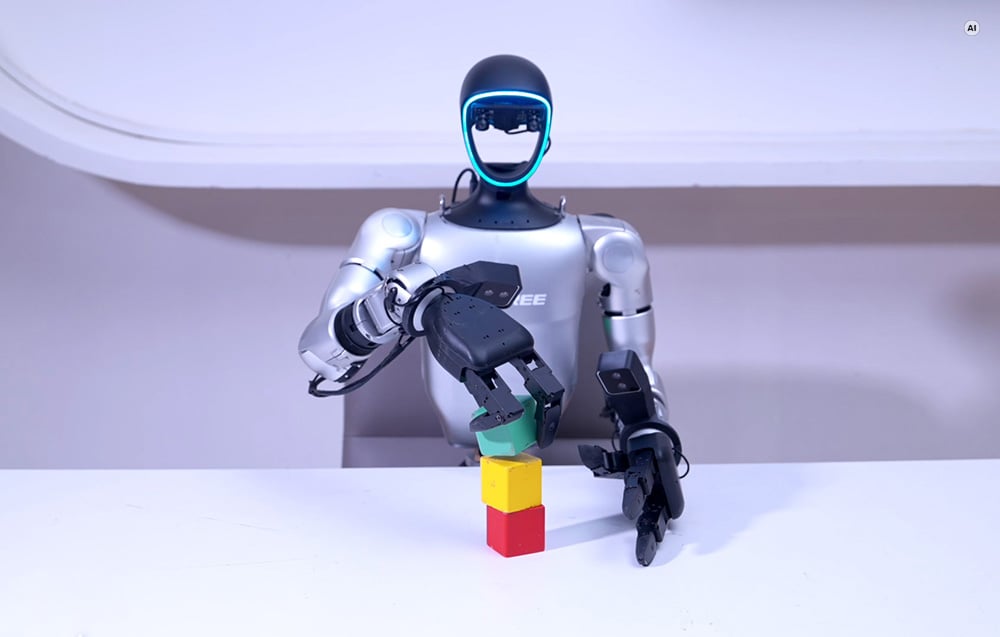
Üksikasjalik töö tagasiside
Süsteem pakub laia teavet mehhanismi praeguse oleku kohta. Anduriandmed hõlmavad mooduli režiimi, positsiooni, kiirus, pöördemomenti ja temperatuuri, samuti pinget, voolu ja IMU andmeid. Juhtimise tagasiside hõlmab ka mootori jäikuse ja summutuse koefitsiente. See võimaldab täpselt jälgida käe käitumist ülesande täitmise ajal ja samal ajal rakendada mitmeid parameetreid liikumise planeerimisel ja juhtimisel.
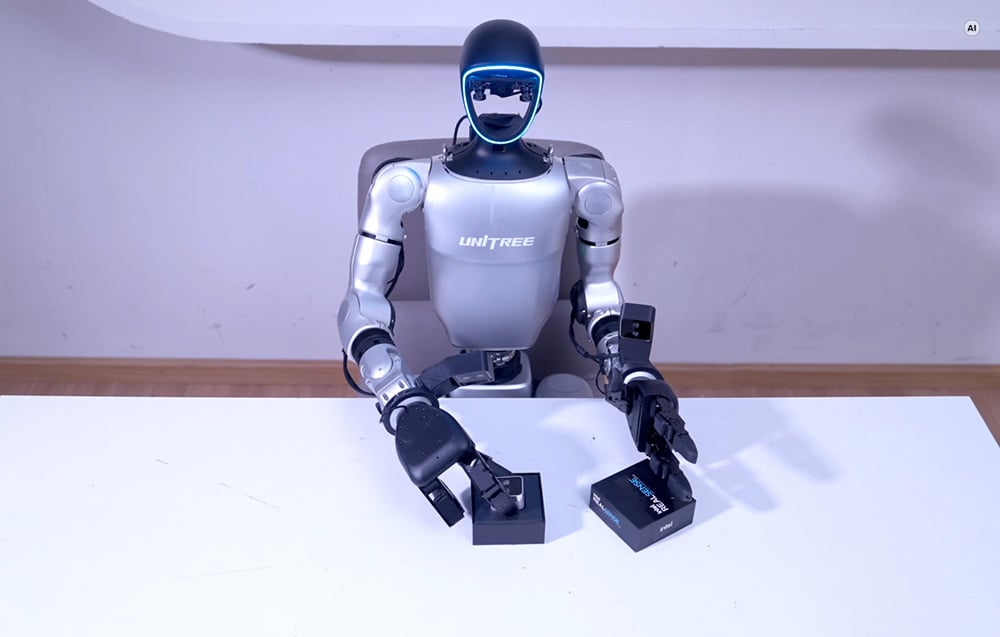
1000 Hz ühendus ja USB 2.0
Käe ühendusliides kasutab USB 2.0, ühenduse sagedus on 1000 Hz. Kõik andmepakettide maht saatmise poolest on 1 234 baiti ja vastuvõtmise poolest 1 270 baiti. Moodulite juhtimise sagedus on samuti 1000 Hz, moodulite ühendamiseks kasutatakse High Speed Unibust. Need parameetrid annavad juurdepääsu suurele teabe mahule käe seisundi kohta ja võimaldavad sageli uuendada juhtimisparameetreid keeruliste liikumissekventside käigus.
Konstruktsioon, mis on kohandatud UNITREE G1 robotile
Üks käsi kaalub 710 g, ja selle mõõtmed venitatud seisundis on 175 × 88 × 77 mm. Dex3-1 võib töötada koos UNITREE G1 humanoidrobotiga ja võimaldab teostada mitmeid keerulisi manipuleerimise ülesandeid. Kompaktsete mehhanismide mõõtmed on kombineeritud arenenud liikumise juhtimissüsteemi ja tagasiside süsteemiga, mis pakub juurdepääsu laiale teave käe toimimise kohta.
Ülevaade
| Tootja | UNITREE |
|---|---|
| Mudel | DX31-214N |
| Ühenduvus | UNITREE G1 |
Käe spetsifikatsioonid
| Kaal | 710 g |
|---|---|
| Mõõtmed | 175 × 88 × 77 mm (lahtine) |
| Vabadusastmed | Pöidla ×3 Indeks ×2 Suur sõrm ×2 |
| Mootori mehhanism | 6 sirgjoonelist mootori jõuvedu 1 hammasvöö mootori jõuvedu |
| Liigesetüve liikumisulatus | Pöidla liiges 0: -60° kuni 60° Pöidla liiges 1: -35° kuni 60° Pöidla liiges 2: 0° kuni 100° Indeksi liiges 0: 0° kuni 90° Indeksi liiges 1: 0° kuni 100° Suure sõrme liiges 0: 0° kuni 90° Suure sõrme liiges 1: 0° kuni 100° |
| Sõrmeotsa positsioneerimise korduvus | ±2 mm |
| Tööpinge | 12–58 V |
| Ootevool | 0,2 A 58 V juures |
| Maksimaalne vool | 10 A |
| Suhtlusliidese | USB 2.0 |
| Töötemperatuuri vahemik | -20 °C kuni 60 °C |
| Koormustingimused (peopesa allapoole, toatemperatuur, haarates 5 cm läbimõõduga kõva ümmargust objekti) | Maksimaalne kaal: 500 g Maksimaalne võimsus: 400 W 3 s |
| Koormustingimused (peopesa vasakule, toatemperatuur, haarates 5 cm läbimõõduga kõva ümmargust objekti) | Maksimaalne kaal: 500 g Maksimaalne võimsus: 400 W 3 s |
Tarkvarafunktsioonid
| Suhtlusfrekvents | 1000 Hz |
|---|---|
| Andmepaketi baitide arv | Saatja: 1234 baiti Vastuvõtja: 1270 baiti |
| Mõõtmiste tagasiside andmed | Liigendi režiim Liigendi asend Liigendi kiirus Liigendi pöördemoment Liigendi temperatuur Pinge ja vool IMU andmed |
| Juhtimise tagasiside andmed | Liigendi režiim Liigendi asend Liigendi kiirus Liigendi pöördemoment Liigendi jäikuse koefitsient Liigendi summutuse koefitsient |
Miniatuuri harjadeta mootori juhtimismooduli parameetrid
| Mudel | F-1515-108 miniatuuri harjadeta mootori juhtimismoodul F-1515-214 miniatuuri harjadeta mootori juhtimismoodul |
|---|---|
| Kaal | 45 g |
| Mõõtmed | 34,8 × 23,1 × 23,3 mm |
| Ülekande suhe | F-1515-108: 1:108 F-1515-214: 1:214 |
| Maksimaalne pöördemoment (teoreetiline väärtus) | F-1515-108: 0,76 Nm F-1515-214: 1,498 Nm |
| Maksimaalne pöördemoment (reaalne väärtus, pöördemoment pöörlemissuunas) | F-1515-108: 0,49 Nm F-1515-214: 0,86 Nm |
| Maksimaalne pöördemoment (reaalne väärtus, pöördemoment vastupidises suunas) | F-1515-108: 1,37 Nm F-1515-214: 3,1 Nm |
| Maksimaalne pöörlemiskiirus | F-1515-108: 23 rad/s F-1515-214: 11 rad/s |
| Maksimaalne voolujoon | 4,76 A |
| Juhtimisfrekvents | 1000 Hz |
| Suhtlusmeetod | High Speed Unibus |
| Andur | Absoluutsed rotori asendi andurid |
| Töötemperatuuri vahemik | -20 °C kuni 60 °C |
| IP kaitseklass | / |
| Tööpinge | 12–24 V |
| Mootori tagasiside andmed | Pöördemoment Nurk Nurgakiirus Temperatuur |
| Mootori juhtimiscommandid | Pöördemoment Nurk Nurgakiirus Jäikus Summutus |