

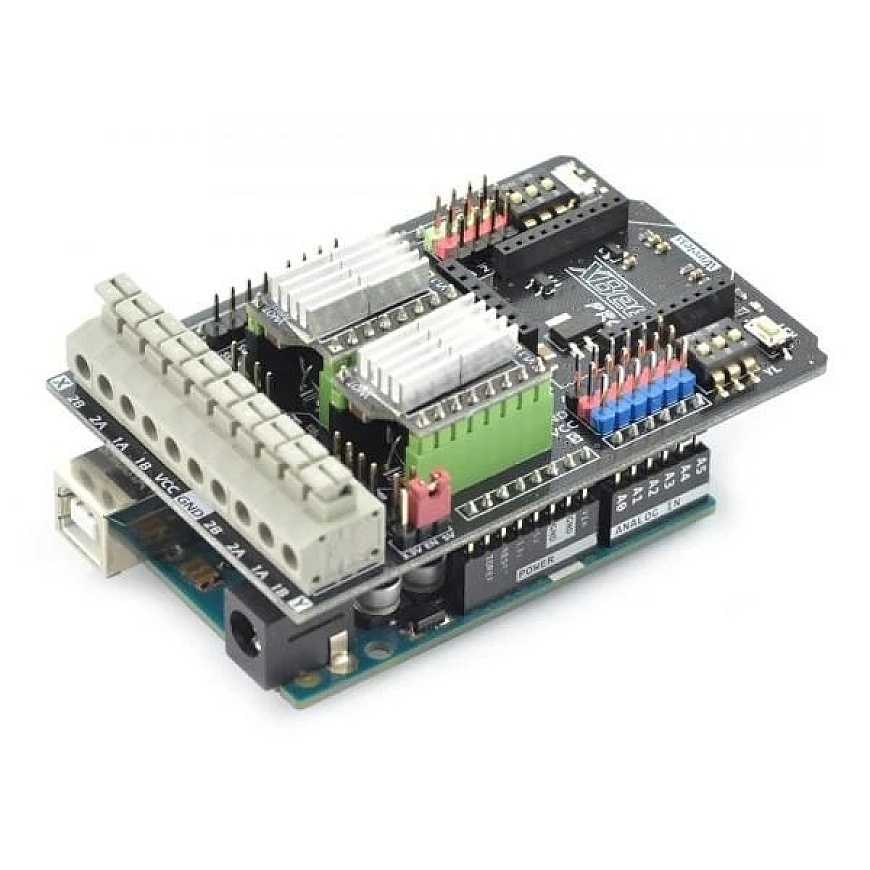
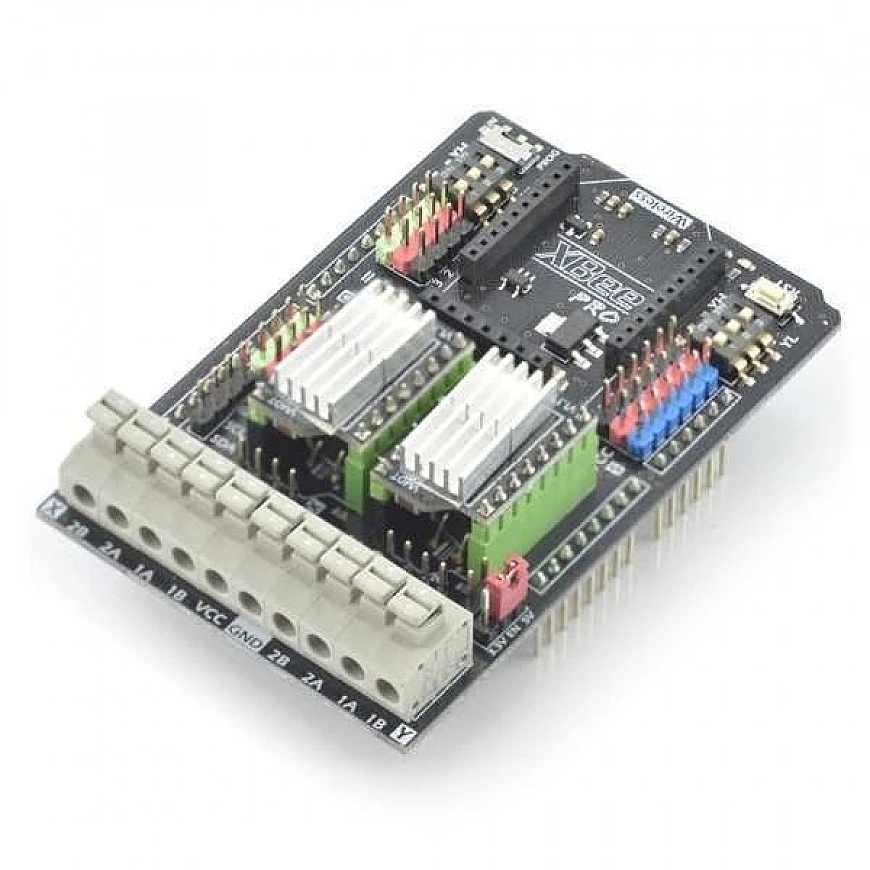
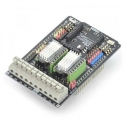
Prekės atspalvis ir tikroji spalva gali skirtis nuo to, kas parodyta nuotraukoje, nes nuotraukos yra iliustracinės. Prekės aprašymas yra bendro pobūdžio ir gali nepateikti visų prekės savybių.
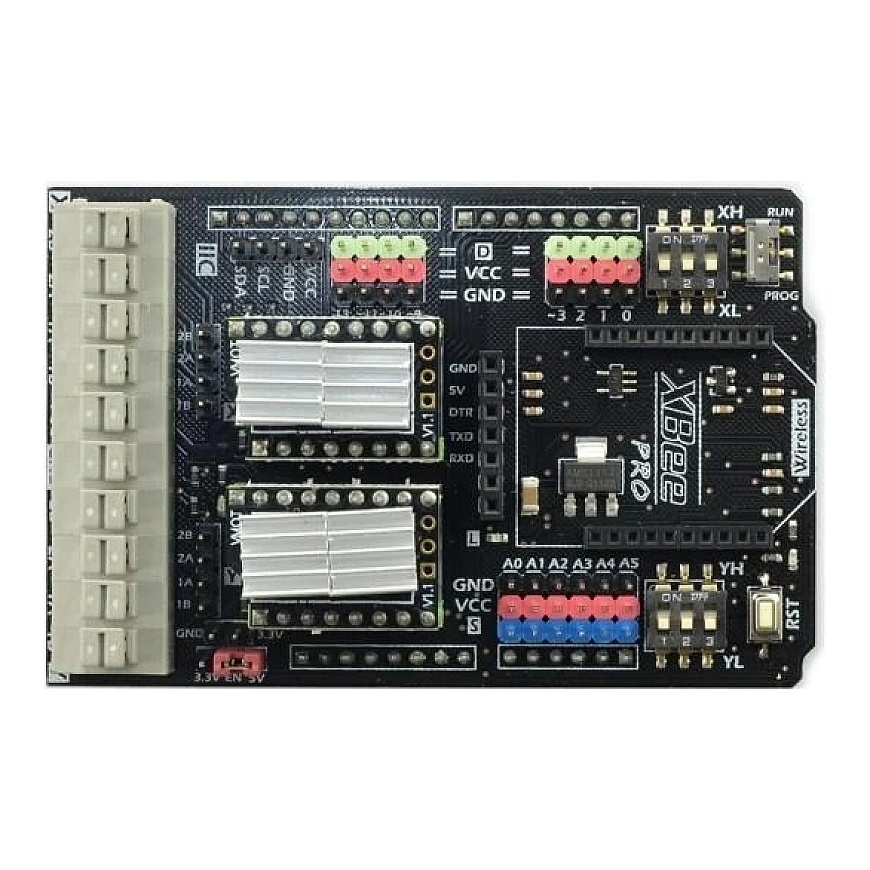
Dfrobot Gravity: dvigubas dvipolis Arduino žingsninio variklio priedėlis (DRV8825)
5046834 AN-02690
5904422360986
Pristatymas 8-15 d.d.
Viskas apie produktą
Yra žinoma, kad įprastus žingsninius variklius sunku valdyti, tačiau naudodami šio žingsninio variklio priedėlį, galėsite lengvai valdyti 2 žingsninius variklius naudodami tik 6 skaitmeninius įvesties/išvesties kaiščius. Ši plokštė suderinama su Arduino UNO R3. Priedėlis tiesiogiai palaiko Xbee ir Xbee form factor Wi-Fi, Bluetooth ir RF modulius bei yra lengvai prijungiamas laidais per nesukamus PC gnybtus. Kiekvienas žingsninis variklis turi jungiklį važiavimo režimų reguliavimui, kad būtų pasiektas skirtingas sukimosi greitis. Plokštės sąsajos apima išplėstinę 6 kanalų analoginę įvestį/išvestį, 8 kanalų skaitmeninę įvestį/išvestį ir 12C.
Techniniai duomenys:
- Įvesties įtampa: 8.2 – 45 VDC
- Išvesties srovė: 1.6A (ribota)
- Darbinė įtampa: 3.3/5V
- Valdymo kaiščiai: D4, D5, D6, D7, D8, D12
- Microstep raiška: pilna, 1/2, 1/4, 1, 8, 1/16, 1/32
- Palaiko dvigubą dvipolį žingsninį variklį
- Palaiko XBee sąsają
- Suderinamas su „Arduino UNO R3“, „Leonardo“ ir „Mega“ mikrovaldikliais
- Matmenys: 83mm x 55mm x 25mm
- Svoris: 48 g
Nuorodos: